
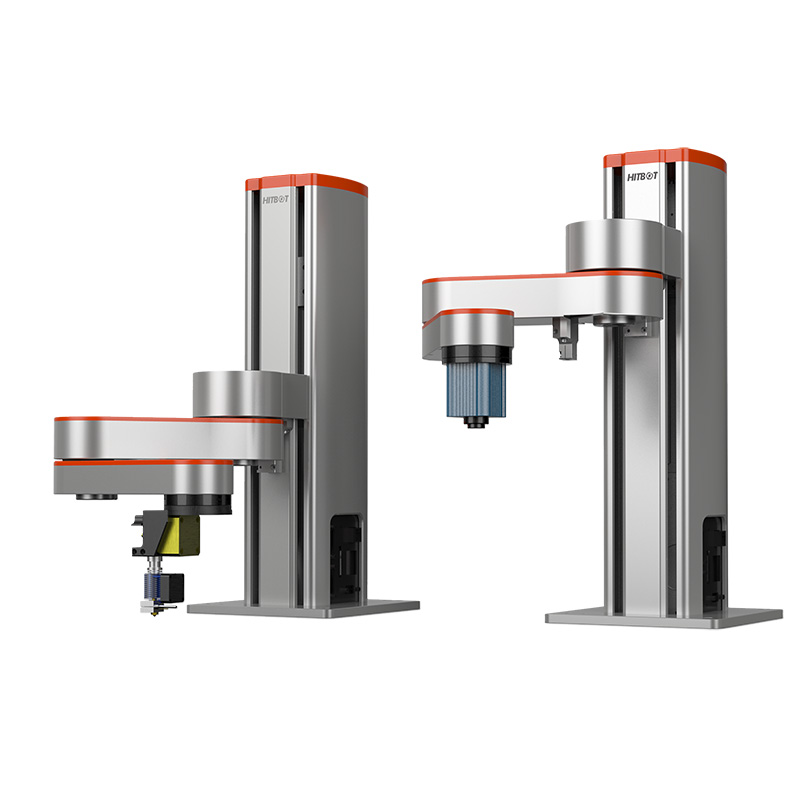
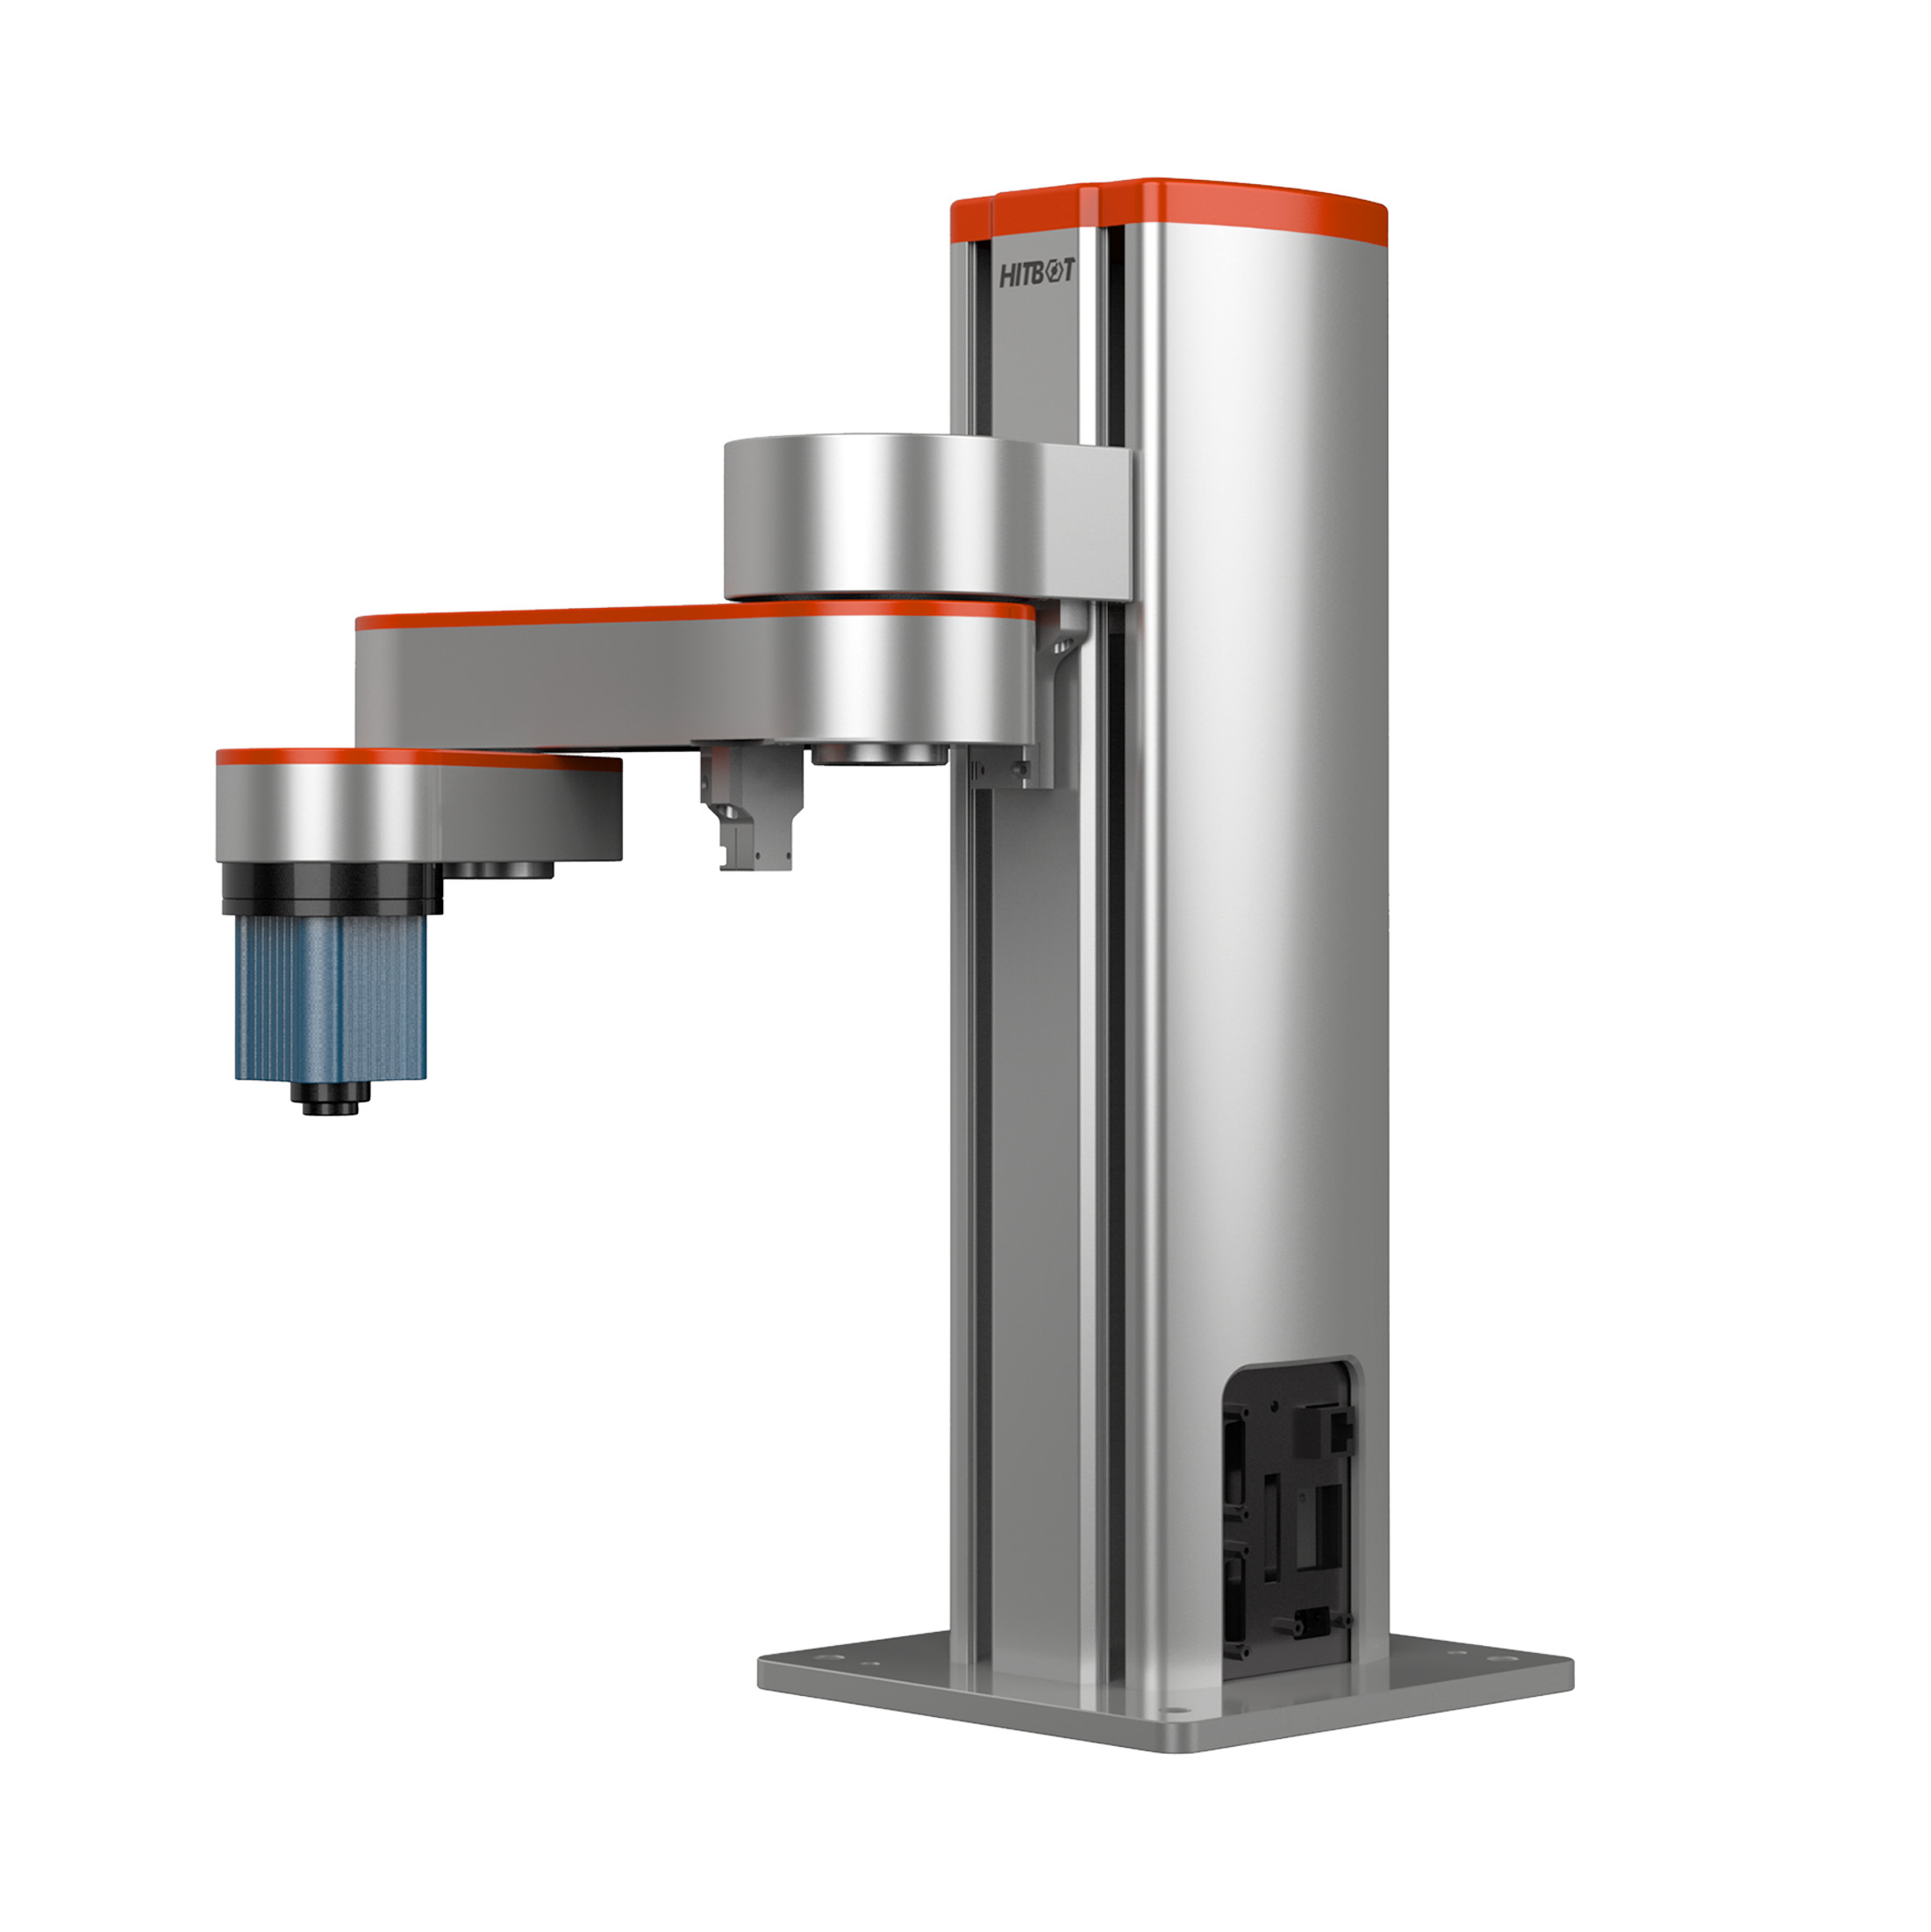
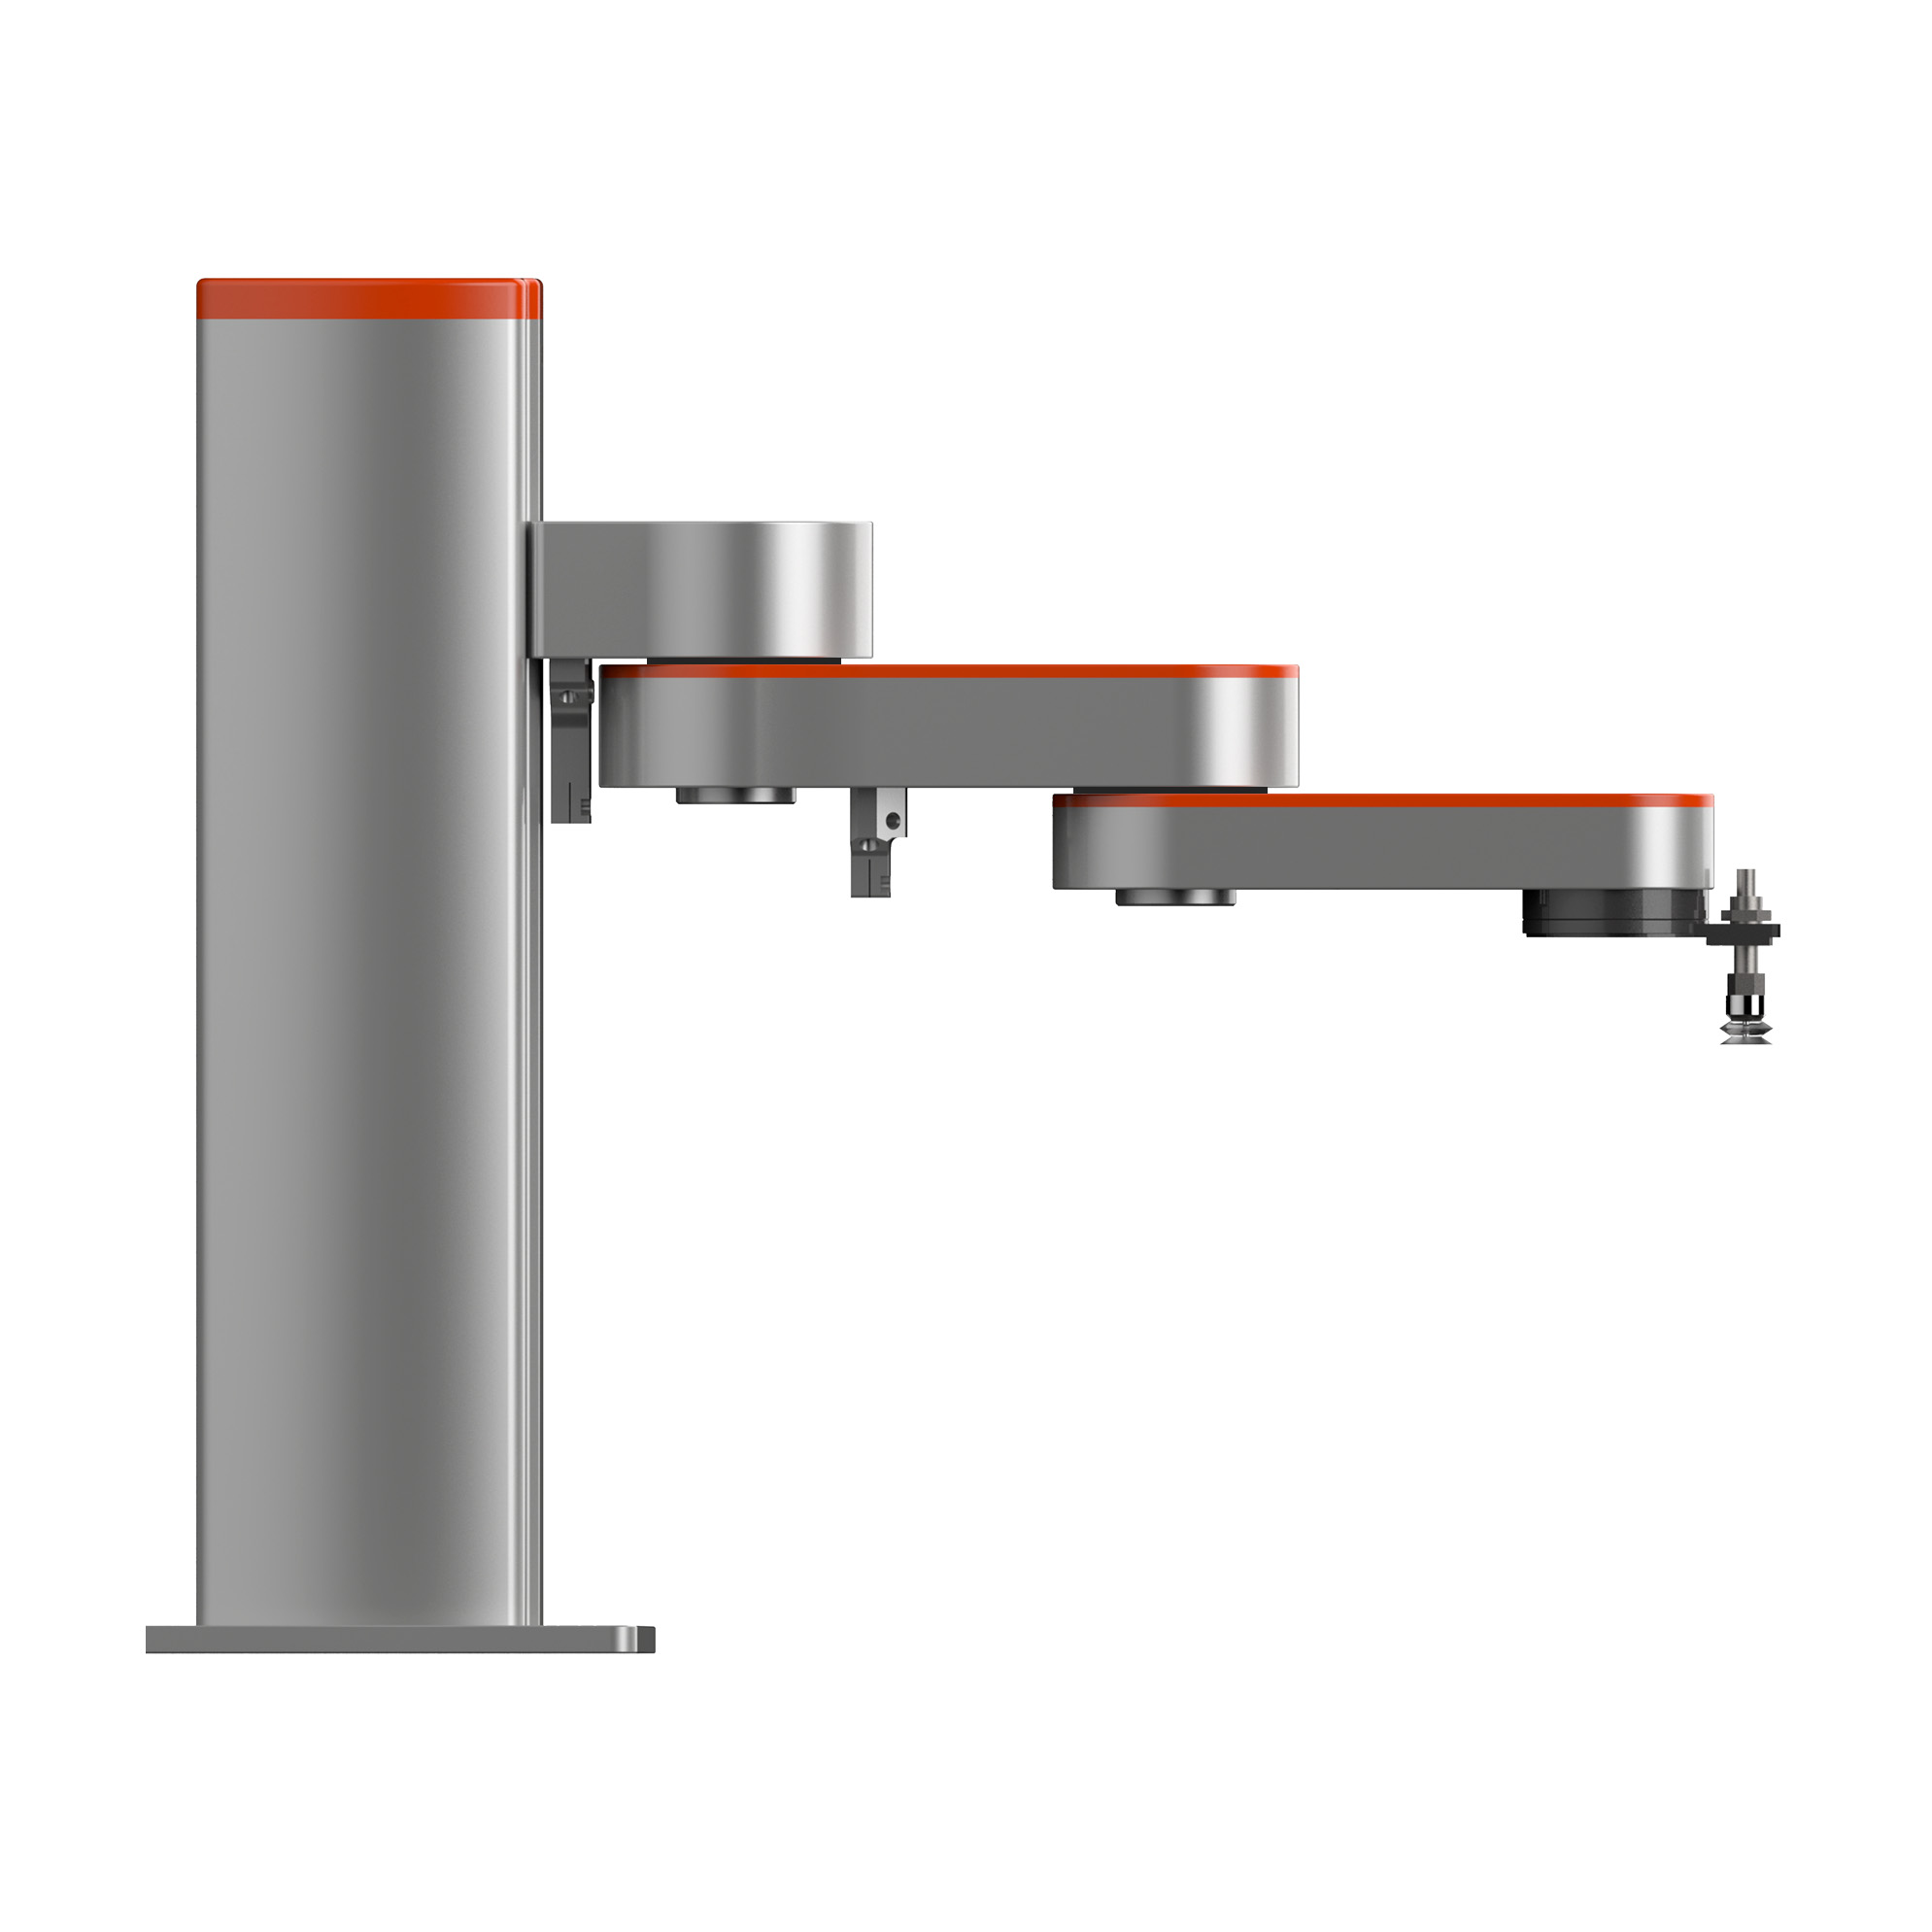
ஸ்காரா ரோபோடிக் கைகள் – Z-ஆர்ம்-1832 கூட்டு ரோபோடிக் கை

முக்கிய வகை
தொழில்துறை ரோபோ கை / கூட்டு ரோபோ கை / மின்சாரப் பற்றிக்கி / அறிவார்ந்த இயக்கி / தானியங்குத் தீர்வுகள்
விண்ணப்பம்
SCIC Z-Arm கோபோட்கள், அதன் உயர் தானியக்கம் மற்றும் மிகச்சிறந்த துல்லியத்தன்மையின் மூலம், பின்வருவன உட்பட பல்வேறு தொழில்கள் மற்றும் பயன்பாடுகளில், தொழிலாளர்களைத் திரும்பத் திரும்பச் செய்யும் மற்றும் சோர்வூட்டும் வேலையிலிருந்து விடுவிக்க முடியும்:
பொருத்துதல்: திருகிப் பொருத்துதல், பாகத்தைச் செருகுதல், குறிப்பிட்ட இடத்தில் பற்றவைத்தல், சாலிடரிங் செய்தல் போன்றவை.
பொருட்களைக் கையாளுதல்: பொருட்களை எடுத்து வைத்தல், அரைத்தல், துளையிடுதல் போன்றவை.
வழங்குதல்: ஒட்டுதல், சீல் செய்தல், வண்ணம் பூசுதல் போன்றவை.
ஆய்வு மற்றும் சோதனை, அத்துடன் பள்ளிக் கல்வி.
அம்சங்கள்
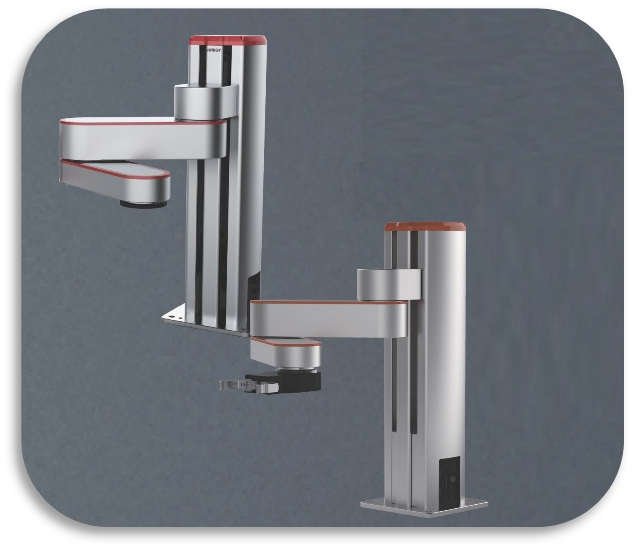
உயர் துல்லியம்
மீண்டும் மீண்டும் செய்யக்கூடிய தன்மை
±0.02மிமீ
Z-அச்சு தனிப்பயனாக்கம்
0.1-0.5மீ
பெரிய கை நீளம்
JI அச்சு 160மிமீ
J2 அச்சு 160மிமீ
போட்டி விலை
தொழில்துறை அளவிலான தரம்
Cபோட்டி விலை
இலகுரக கூட்டு ரோபோ
Z-Arm XX32 என்பது ஒரு சிறிய, கூட்டுப்பணியாற்றும் நான்கு அச்சு ரோபோ கை ஆகும். இது குறைந்த பரப்பளவை உள்ளடக்கும் திறன் கொண்டது, பணி மேசை அல்லது உள்ளமைக்கப்பட்ட இயந்திரங்களில் வைப்பதற்கு மிகவும் பொருத்தமானது, மேலும் எடை குறைந்த பொருத்துதல் பணிகளுக்கு இது ஒரு சிறந்த தேர்வாகும்.
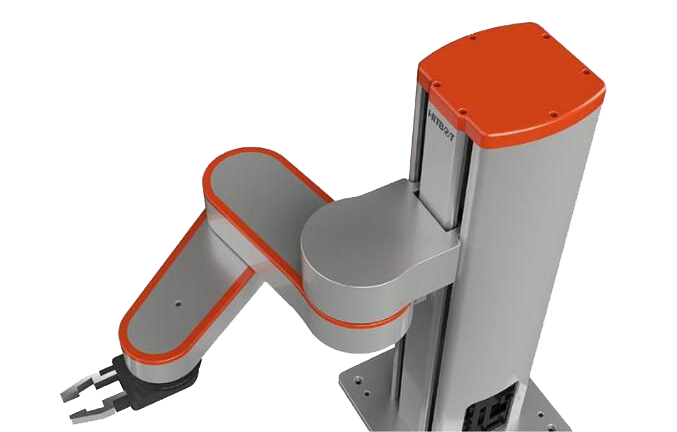
குறைந்த எடை, பெரிய சுழற்சி கோணம்
பொருளின் எடை சுமார் 11 கிலோ, அதிகபட்ச சுமை 1 கிலோ வரை தாங்கும், முதல் அச்சின் சுழற்சிக் கோணம் ±90°, இரண்டாம் அச்சின் சுழற்சிக் கோணம் ±143°, வலது அச்சின் சுழற்சி வரம்பு ±1080° வரை இருக்கும்.
செயல்படுத்துவதற்கு நெகிழ்வானது, மாற்றுவதற்கு வேகமானது
Z-Arm XX32 ஆனது எடை குறைவானது மற்றும் நெகிழ்வானது, வேலை செய்யும் இடத்தை மிச்சப்படுத்துகிறது, நிறுவுவதற்கு நெகிழ்வானது, உங்கள் அசல் அமைப்பை மாற்றாமல் பல பயன்பாடுகளில் பயன்படுத்த ஏற்றது, இதில் பணி செயல்முறையை விரைவாக மாற்றுவது மற்றும் சிறிய அளவிலான உற்பத்தியை முடிப்பது போன்றவை அடங்கும்.
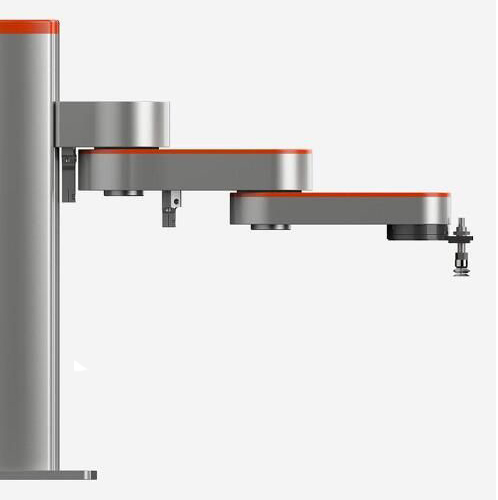
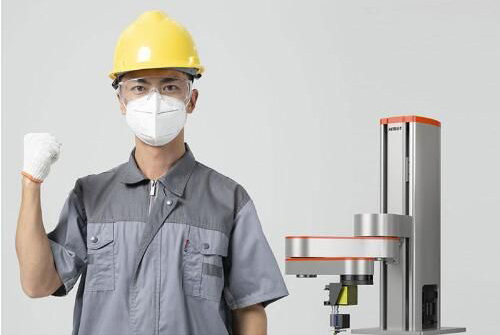
நட்பான ஒத்துழைப்பு மற்றும் பாதுகாப்பு
தனிமைப்படுத்துவதற்கும், அழுக்கான, ஆபத்தான மற்றும் சலிப்பான பணிகளை முடிப்பதற்கும், மீண்டும் மீண்டும் செய்யும் வேலையின் சிரமத்தையும் தற்செயலான காயங்களையும் குறைப்பதற்கும், வேலி இல்லாமல் மனிதர்களுடன் இணைந்து பணியாற்றுவது ஒரு கூட்டு முயற்சியாக அமையலாம்.
தொடர்புடைய தயாரிப்புகள்
விவரக்குறிப்பு அளவுரு
SCIC Z-Arm 1832 என்பது, Z அச்சில் 180 மிமீ பயண தூரத்தையும், 320 மிமீ கை நீளத்தையும் கொண்ட ஒரு 4-அச்சு கூட்டு ரோபோடிக் கை ஆகும்.
கச்சிதமான மற்றும் துல்லியமான.
பல்வேறு பயன்பாட்டுச் சூழல்களில் பயன்படுத்தும் வகையில் நெகிழ்வானது.
எளிமையானது ஆனால் பன்முகத்தன்மை வாய்ந்தது.
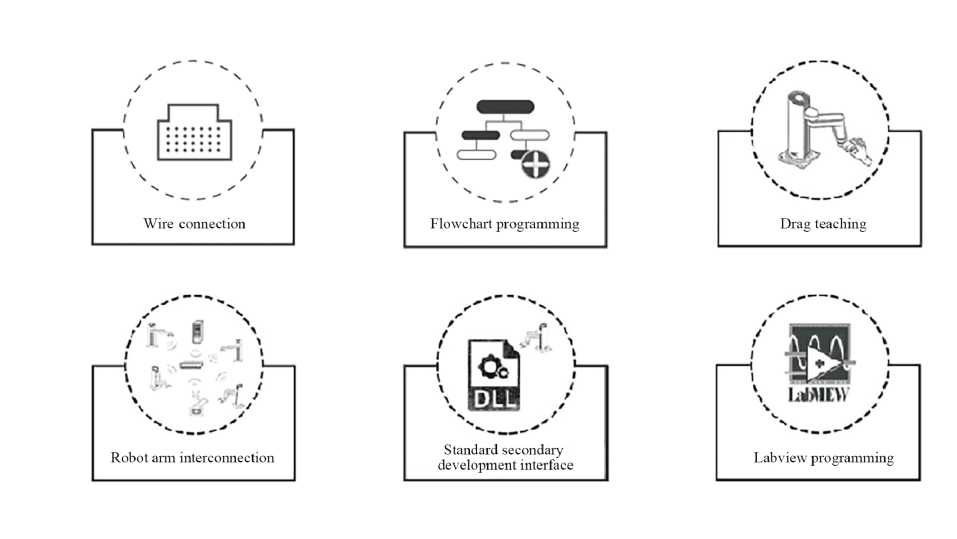
நிரலாக்கம் செய்யவும் பயன்படுத்தவும் எளிதானது, கையடக்கக் கற்பித்தல் நிரலாக்கம், SDK இரண்டாம் நிலை மேம்பாடு ஆதரிக்கப்படுகிறது.
கூட்டு முயற்சியுடன் கூடிய பாதுகாப்பான செயல்பாடு.
மோதல் கண்டறிதல் வசதி, திறன்மிகு மனித-இயந்திர ஒத்துழைப்பு.
Z-Arm 1832 என்பது ஒரு சிறிய, கூட்டுப்பணியாற்றும் நான்கு அச்சு ரோபோ கை ஆகும். இது குறைந்த பரப்பளவை உள்ளடக்கும் திறன் கொண்டது, பணி மேசையில் வைப்பதற்கும் இயந்திரங்களைப் பொருத்துவதற்கும் மிகவும் பொருத்தமானது, மேலும் எடை குறைந்த பொருத்துதல் பணிகளுக்கு இது ஒரு சிறந்த தேர்வாகும்.
Z-Arm 1832 எடை குறைவானது மற்றும் நெகிழ்வானது, வேலை செய்யும் இடத்தை மிச்சப்படுத்துகிறது, நிறுவுவதற்கு நெகிழ்வானது, உங்கள் அசல் அமைப்பை மாற்றாமல் பல பயன்பாடுகளில் பயன்படுத்த ஏற்றது, இதில் பணி செயல்முறையை விரைவாக மாற்றுவது மற்றும் சிறிய அளவிலான உற்பத்தியை முடிப்பது போன்றவை அடங்கும். தனிமைப்படுத்துவதற்கான வேலி இல்லாமல் மனிதர்களுடன் இணைந்து பணியாற்றவும், அழுக்கான, ஆபத்தான மற்றும் சலிப்பான பணிகளை முடிக்கவும், மீண்டும் மீண்டும் செய்யும் வேலையின் சிரமத்தையும் தற்செயலான காயங்களையும் குறைக்கவும் இது உதவுகிறது.
| Z-ஆர்ம் XX32 கூட்டு ரோபோ கை | அளவுருக்கள் |
| 1 அச்சு கை நீளம் | 160 மிமீ |
| 1 அச்சு சுழற்சி கோணம் | ±90° |
| 2 அச்சு கை நீளம் | 160 மிமீ |
| 2 அச்சு சுழற்சி கோணம் | ±143° |
| Z அச்சு நகர்வு | உயரத்தை விருப்பப்படி மாற்றியமைக்கலாம். |
| R அச்சு சுழற்சி வரம்பு | ±1080° |
| நேரியல் வேகம் | 1017 மிமீ/வி (சுமை 0.5 கிலோ) |
| மீண்டும் மீண்டும் செய்யக்கூடிய தன்மை | ±0.02மிமீ |
| நிலையான பேலோட் | 0.5 கிலோ |
| அதிகபட்ச சுமை | 1 கிலோ |
| சுதந்திரத்தின் அளவு | 4 |
| மின்சாரம் | 220V/110V 50-60HZ, 24VDC-க்கு ஏற்ப மாறும், உச்சபட்ச திறன் 320W |
| தொடர்பு | ஈதர்நெட் |
| விரிவாக்கத்தன்மை | உள்ளமைக்கப்பட்ட ஒருங்கிணைந்த இயக்கக் கட்டுப்படுத்தி 24 உள்ளீடு/வெளியீடுகளை வழங்குகிறது. |
| Z-அச்சின் உயரத்தைத் தனிப்பயனாக்கலாம். | 0.1மீ-0.5மீ |
| Z-அச்சு இழுத்தல் கற்பித்தல் | / |
| மின் இடைமுகம் ஒதுக்கப்பட்டுள்ளது | / |
| இணக்கமான HITBOT மின்சாரப் பற்றிகள் | Z-EFG-8S/Z-EFG-20 |
| சுவாசிக்கும் ஒளி | / |
| இரண்டாவது கையின் இயக்க வரம்பு | தரநிலை:±143° |
| விருப்பத் துணைக்கருவிகள் | / |
| பயன்பாட்டுச் சூழல் | சுற்றுப்புற வெப்பநிலை: 0-55°C ஈரப்பதம்: RH85 (பனி உறைவு இல்லை) |
| உள்ளீடு/வெளியீட்டு முனையம் டிஜிட்டல் உள்ளீடு (தனிமைப்படுத்தப்பட்டது) | 9+3 |
| உள்ளீடு/வெளியீட்டு முனையத்தின் டிஜிட்டல் வெளியீடு (தனிமைப்படுத்தப்பட்டது) | 9+3 |
| உள்ளீடு/வெளியீட்டு முனையம் அனலாக் உள்ளீடு (4-20mA) | / |
| உள்ளீடு/வெளியீட்டு முனையத்தின் அனலாக் வெளியீடு (4-20mA) | / |
| ரோபோ கை உயரம் | 500 மிமீ |
| ரோபோ கையின் எடை | 180 மிமீ ஸ்ட்ரோக் நிகர எடை 11 கிலோ |
| அடிப்படை அளவு | 200மிமீ*200மிமீ*10மிமீ |
| அடித்தள பொருத்தும் துளைகளுக்கு இடையிலான தூரம் | நான்கு M5*12 திருகுகளுடன் கூடிய 160மிமீ*160மிமீ |
| மோதல் கண்டறிதல் | √ |
| டிராக் கற்பித்தல் | √ |
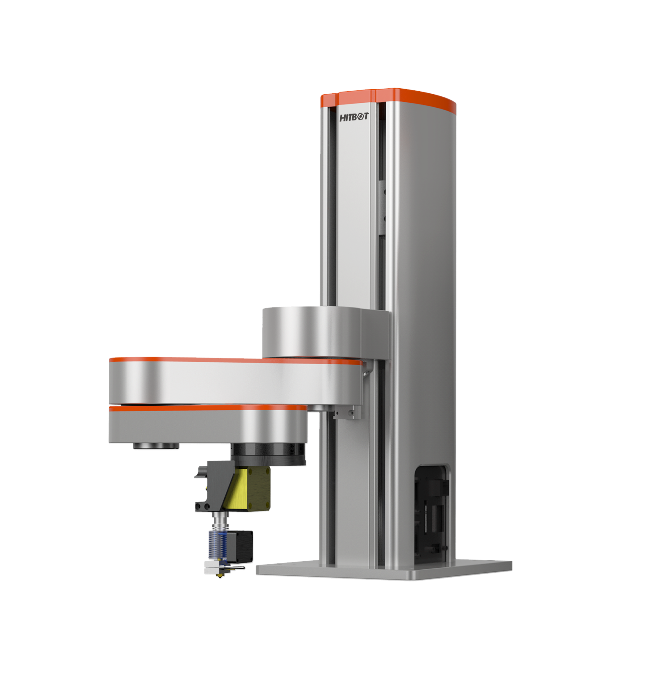
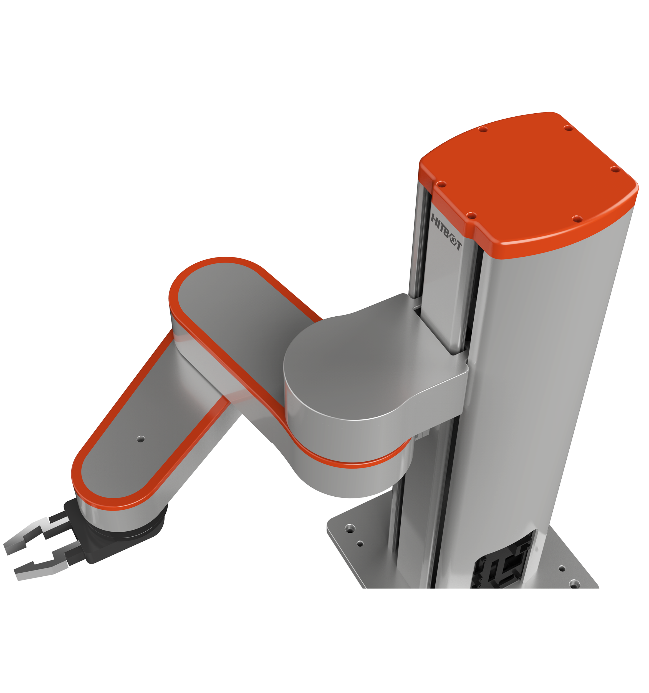
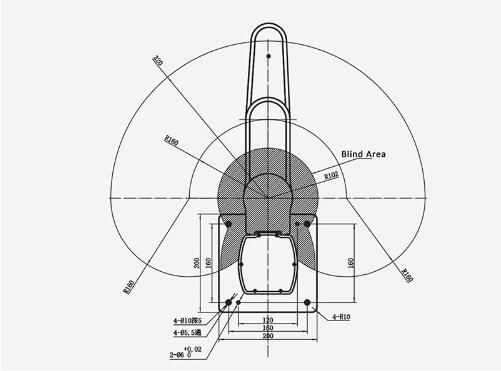
இயக்க வரம்பு மற்றும் பரிமாணங்கள்
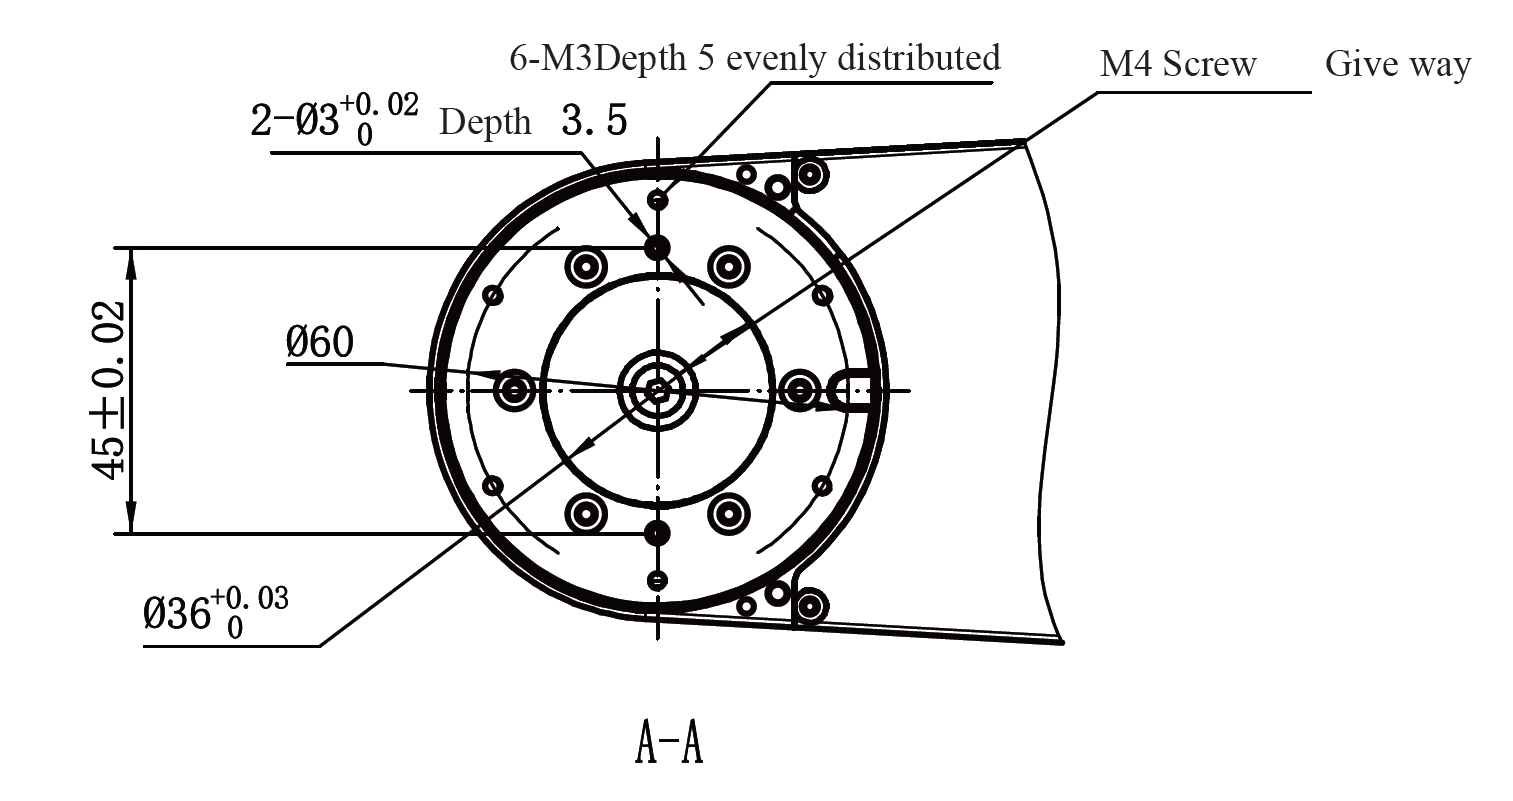
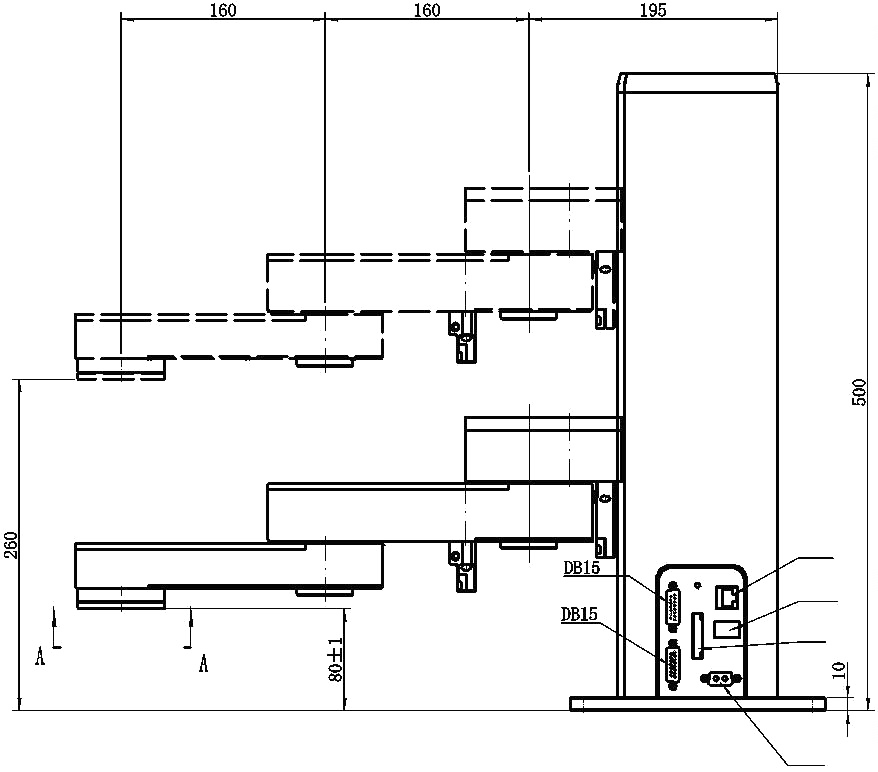
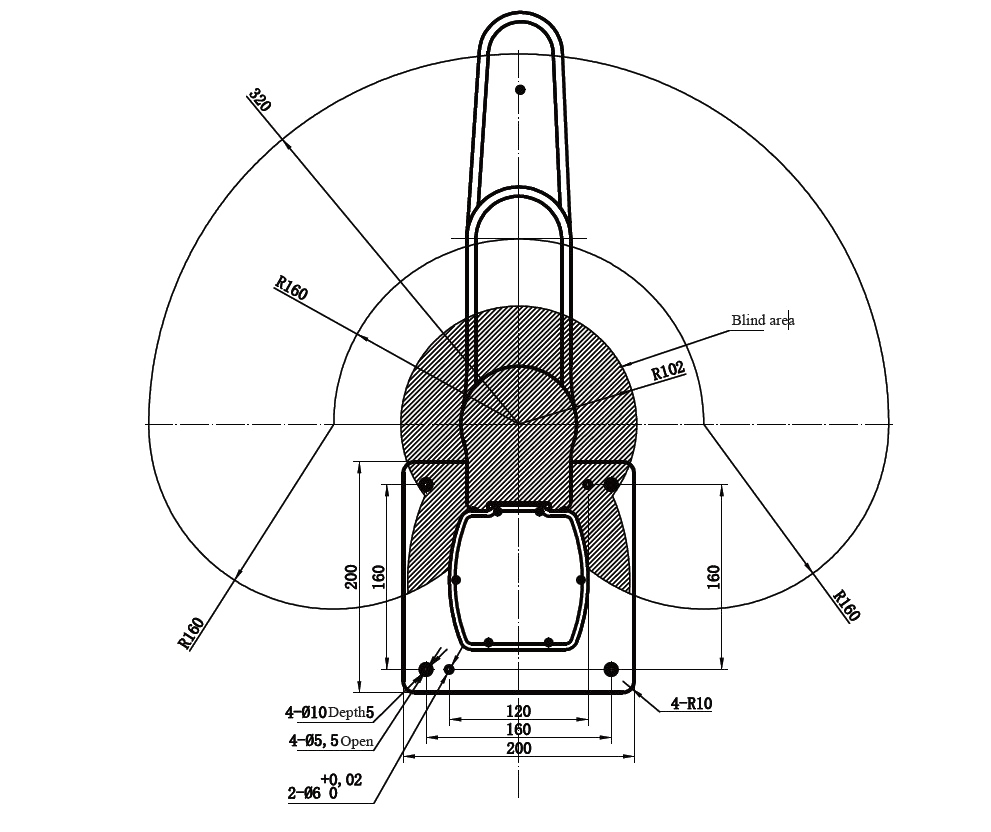
குறிப்பு:ரோபோ கைக்குக் கீழே ஒரு கேபிள் உள்ளது, அது படத்தில் காட்டப்படவில்லை, தயவுசெய்து உண்மையான தயாரிப்பைப் பார்க்கவும்.
இடைமுக அறிமுகம்
Z-Arm 1832 ரோபோ கையின் இடைமுகம், ரோபோ கையின் அடிப்பாகத்தின் பின்புறம் (A எனக் குறிக்கப்படுகிறது) மற்றும் கடைசி கையின் அடிப்பகுதி (B எனக் குறிக்கப்படுகிறது) என 2 இடங்களில் நிறுவப்பட்டுள்ளது. A-இல் உள்ள இடைமுகப் பலகத்தில் ஒரு பவர் சுவிட்ச் இடைமுகம் (J1), 24V மின்வழங்கல் இடைமுகம் DB2 (J2), பயனர் உள்ளீடு/வெளியீட்டு போர்ட் DB15-க்கான வெளியீடு (J3), பயனர் உள்ளீட்டு உள்ளீடு/வெளியீட்டு போர்ட் DB15 (J4) மற்றும் IP முகவரி உள்ளமைவு பொத்தான்கள் (K5), ஈதர்நெட் போர்ட் (J6), சிஸ்டம் உள்ளீடு/வெளியீட்டு போர்ட் (J7) ஆகியவை உள்ளன. B இடைமுகப் பலகத்தில், மின்சாரப் பற்றிகளைக் கட்டுப்படுத்துவதற்கான ஒரு உள்ளீடு/வெளியீட்டு ஏவியேஷன் சாக்கெட் உள்ளது.
தற்காப்பு நடவடிக்கைகள்
1. பேலோட் மந்தநிலை
சுமையின் ஈர்ப்பு மையம் மற்றும் Z அச்சு இயக்க நிலைமத்துடன் கூடிய பரிந்துரைக்கப்பட்ட சுமை வரம்பு ஆகியவை படம் 1-இல் காட்டப்பட்டுள்ளன.
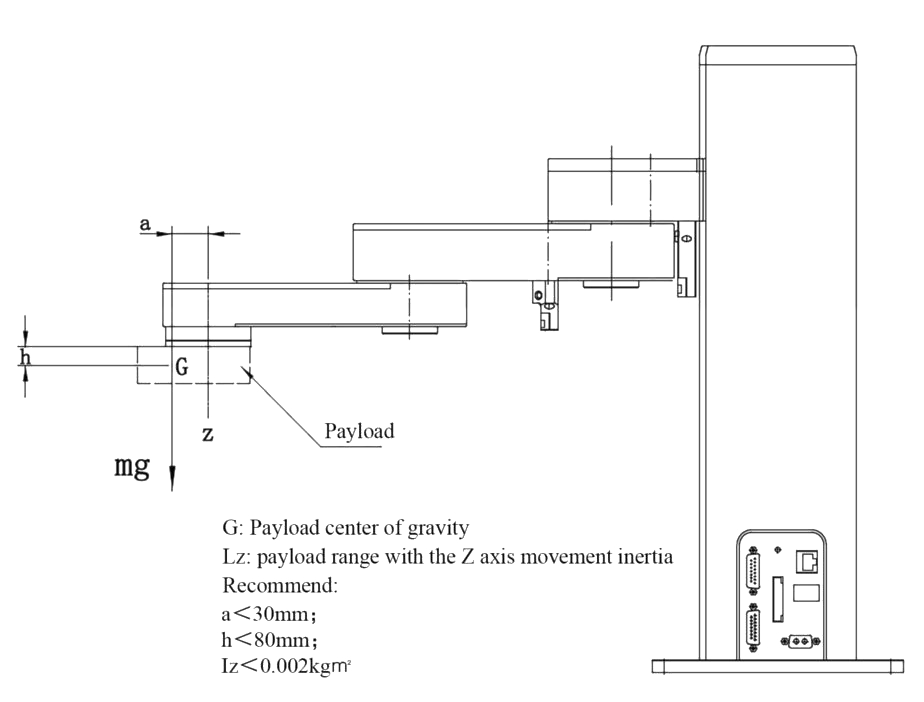
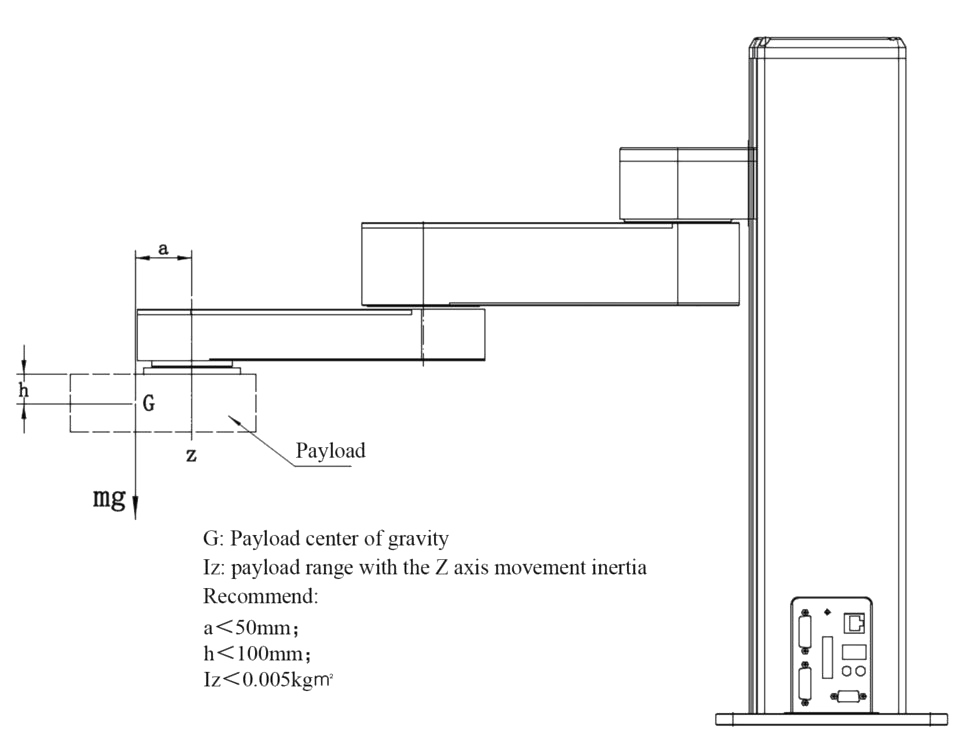
படம் 1 XX32 தொடர் பேலோட் விளக்கம்
2. மோதல் விசை
கிடைமட்ட இணைப்பு மோதல் பாதுகாப்பின் தூண்டுதல் விசை: XX32 தொடரின் விசை 30N ஆகும்.
3. Z-அச்சு வெளிப்புற விசை
Z அச்சின் வெளிப்புற விசை 100N-க்கு மிகாமல் இருக்க வேண்டும்.
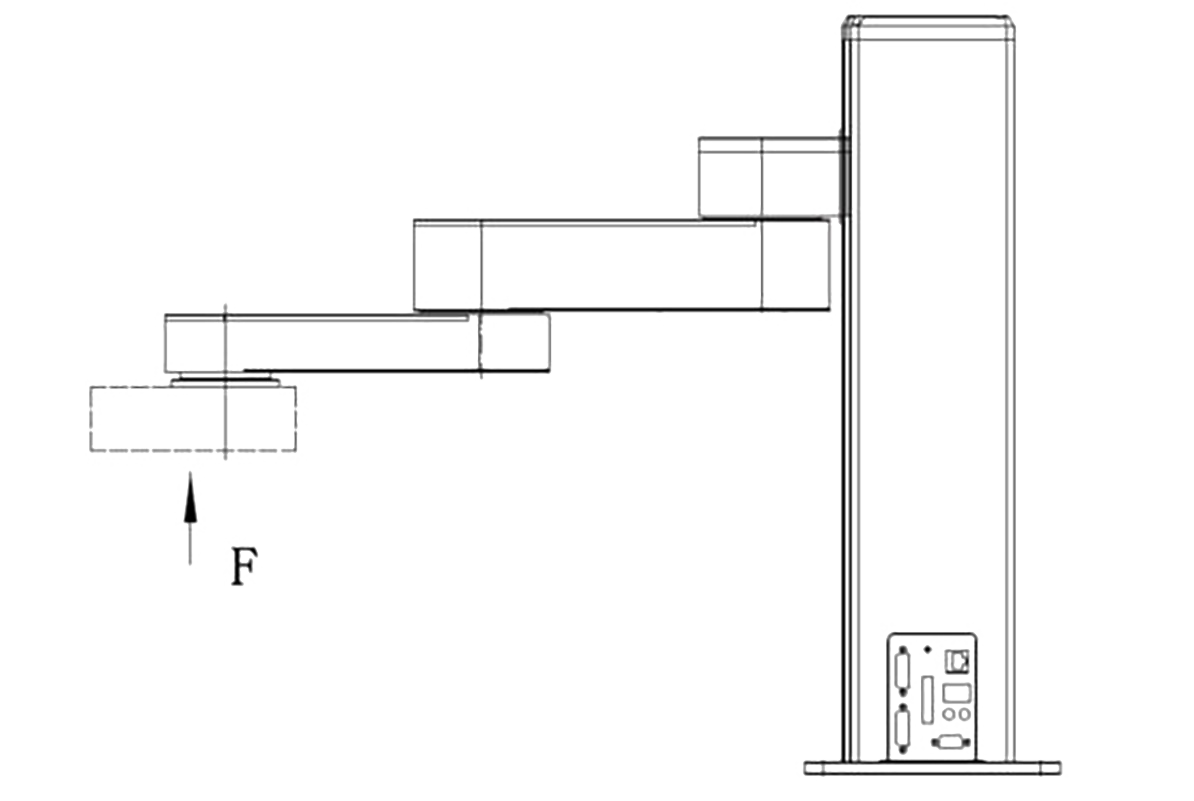
படம் 2
4. தனிப்பயனாக்கப்பட்ட Z அச்சை நிறுவுவதற்கான குறிப்புகள், விவரங்களுக்குப் படம் 3-ஐப் பார்க்கவும்.
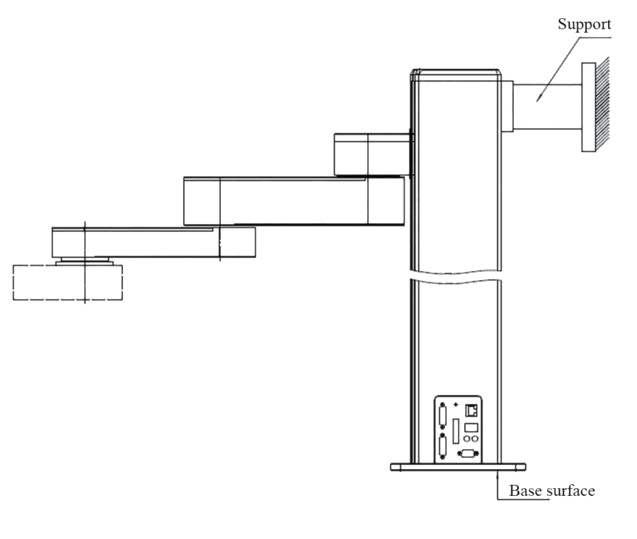
படம் 3
எச்சரிக்கை குறிப்பு:
(1) பெரிய ஸ்ட்ரோக் கொண்ட தனிப்பயனாக்கப்பட்ட Z-அச்சுக்கு, ஸ்ட்ரோக் அதிகரிக்கும்போது Z-அச்சின் விறைப்புத்தன்மை குறைகிறது. Z-அச்சின் ஸ்ட்ரோக் பரிந்துரைக்கப்பட்ட மதிப்பை விட அதிகமாக இருக்கும்போது, பயனருக்கு விறைப்புத்தன்மை தேவை இருக்கும்போது, மற்றும் வேகம் அதிகபட்ச வேகத்தில் 50%-க்கும் அதிகமாக இருக்கும்போது, அதிக வேகத்தில் ரோபோ கையின் விறைப்புத்தன்மை தேவையை பூர்த்தி செய்வதை உறுதிசெய்ய, Z-அச்சின் பின்னால் ஒரு ஆதரவை நிறுவ மிகவும் பரிந்துரைக்கப்படுகிறது.
பரிந்துரைக்கப்பட்ட மதிப்புகள் பின்வருமாறு:
Z-ArmXX32 தொடர் Z-அச்சு நகர்வு >500மிமீ
(2) Z-அச்சு நகர்வு அதிகரிக்கப்பட்ட பிறகு, Z-அச்சு மற்றும் அடித்தளத்தின் செங்குத்தன்மை பெருமளவில் குறையும். Z-அச்சு மற்றும் அடித்தளக் குறிப்பிற்கான கடுமையான செங்குத்தன்மை தேவைகள் பொருந்தவில்லை என்றால், தொழில்நுட்ப வல்லுநர்களைத் தனியாக அணுகவும்.
5. மின்சார கேபிளை நேரடியாகச் செருகுவது தடைசெய்யப்பட்டுள்ளது. மின் இணைப்பின் நேர்மின் மற்றும் எதிர்மின் முனைகள் துண்டிக்கப்படும்போது எதிர்முனை எச்சரிக்கை ஒலிக்கும்.
6. மின்சாரம் அணைக்கப்பட்டிருக்கும்போது கிடைமட்டக் கையை அழுத்த வேண்டாம்.
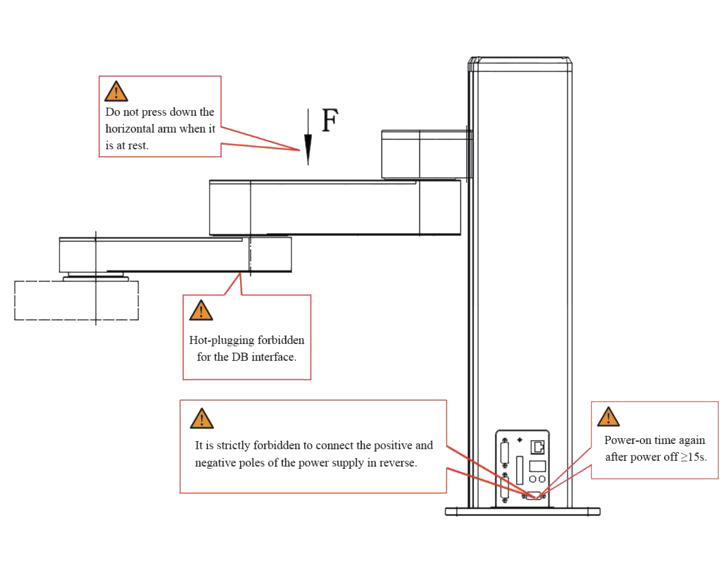
படம் 4
DB15 இணைப்பான் பரிந்துரை
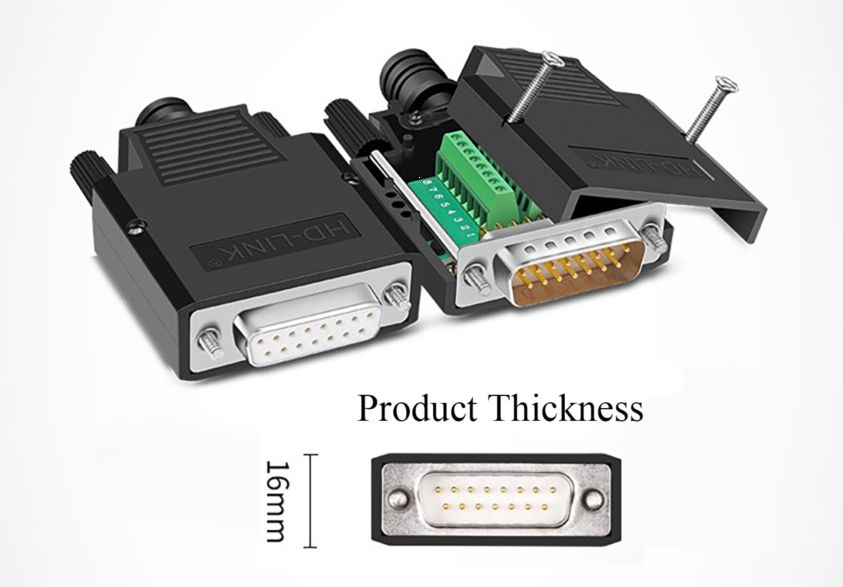
படம் 5
பரிந்துரைக்கப்பட்ட மாடல்: ABS ஷெல் கொண்ட தங்க முலாம் பூசப்பட்ட ஆண் YL-SCD-15M, ABS ஷெல் கொண்ட தங்க முலாம் பூசப்பட்ட பெண் YL-SCD-15F
அளவு விவரம்: 55மிமீ*43மிமீ*16மிமீ
(படம் 5-ஐப் பார்க்கவும்)
ரோபோ கைக்கு ஏற்ற கிரிப்பர்கள் மேசை
| ரோபோ கை மாதிரி எண். | இணக்கமான கிரிப்பர்கள் |
| XX32 | Z-EFG-8S NK/Z-EFG-20 NM NMA |
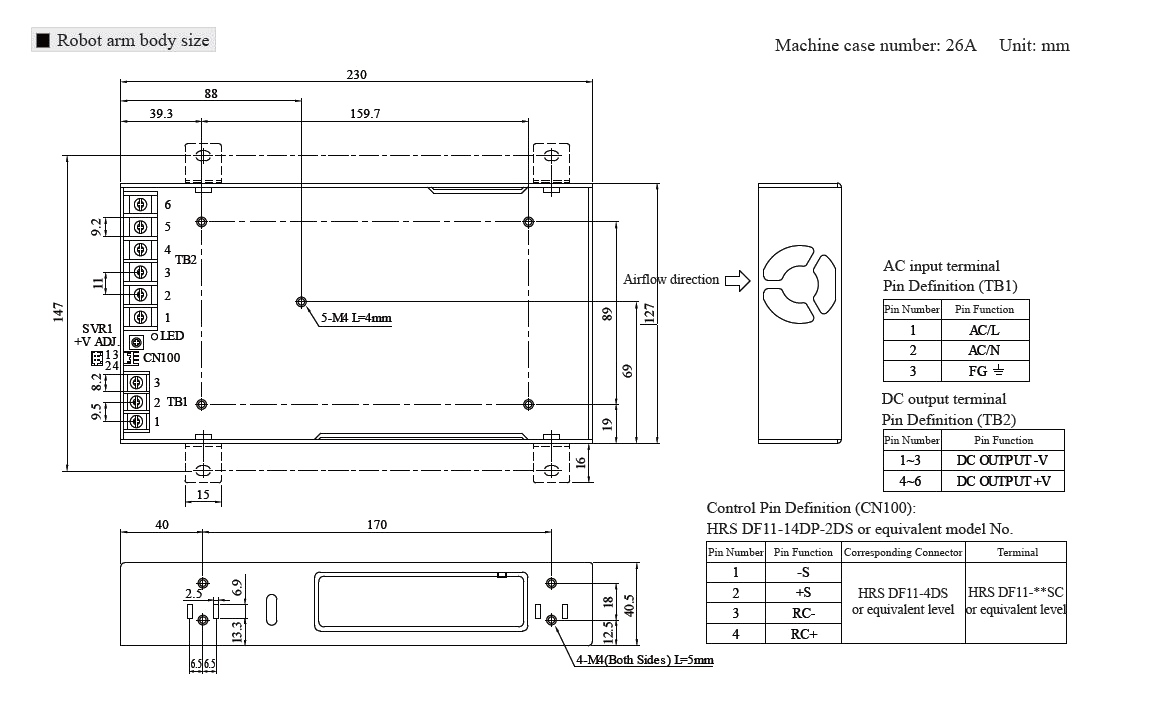
பவர் அடாப்டர் நிறுவல் அளவு வரைபடம்
XX32 கட்டமைப்பு 24V 500W RSP-500-SPEC-CN மின்வழங்கி
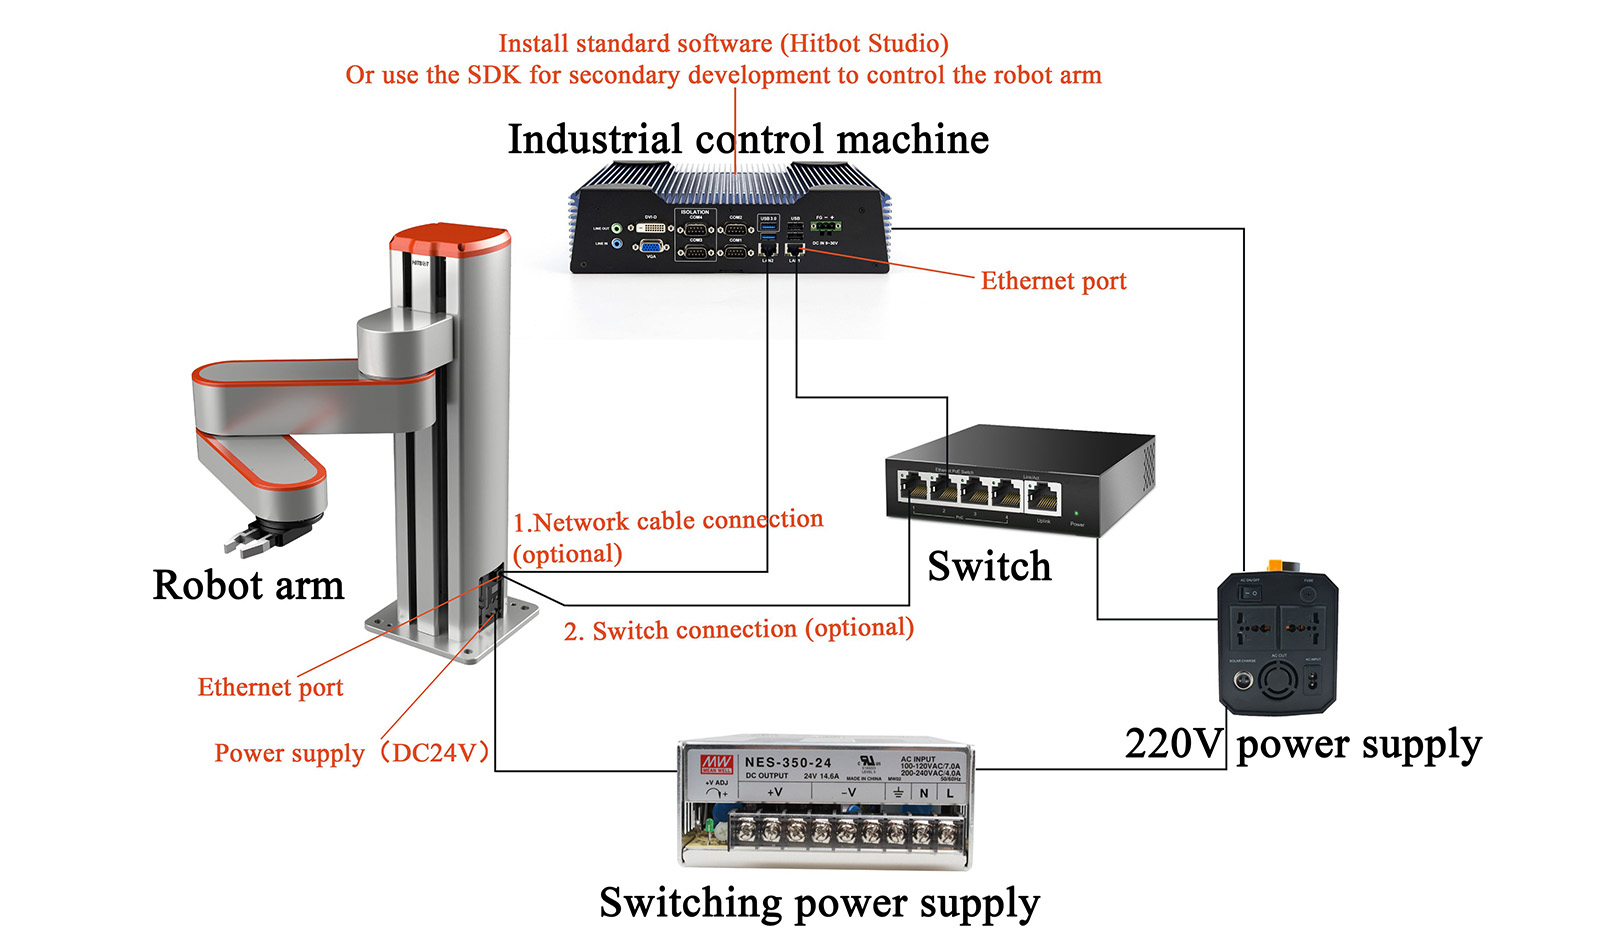
ரோபோ கையின் வெளிப்புற பயன்பாட்டு சூழலின் வரைபடம்
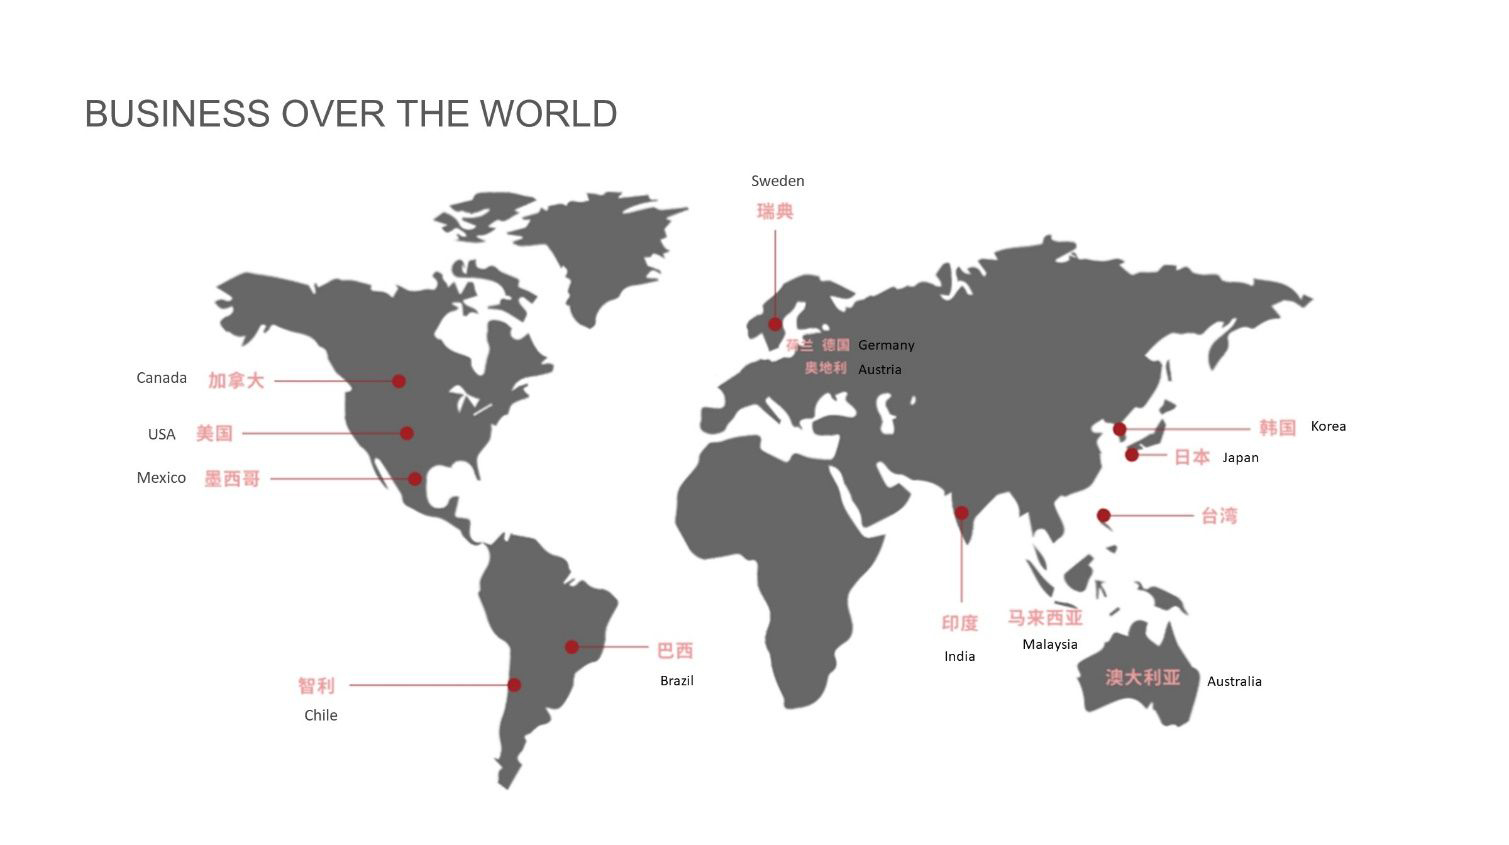
எங்கள் வணிகம்
தயாரிப்பு வகைகள்
-

OVR தொடர் 3-அச்சு ஸ்காரா ரோபோக்கள் (முழு 360° வகை)
-

டிஹெச் ரோபோடிக்ஸ் செர்வோ எலக்ட்ரிக் கிரிப்பர் பிஜிஇ சீரிஸ் –...
-

கிரிப்பர் மாட்யூல் தொடர் – FPT இருவிரல்கள்...
-
ஹிட்பாட் எலக்ட்ரிக் கிரிப்பர் சீரிஸ் – Z-ERG-20 ரோட்டார்...
-
நிலையான AMRS - ஆட்டோ மொபைல் பேஸ்கள் AMB-150...
-
கூட்டு ரோபோ கைகள் – CR5 6 அச்சு R...